URT2 + HD-1910-C001 接线、组装与测试指南
这份文档面向第一次接触电路和总线舵机的人,是URT2 + HL-2915 指南的
装机主线版本。HL-2915 路线负责把协议、供电、辨识、重训在 12 V 开发单元上走通;当前 15 只
装机舵机是 HD-1910-C001。两者插头外形相近、帧格式同族,但电压窗、线序、默认模式和寄存器
地址都不同——不能把 2915 的接线表和内存表直接搬过来。
目标不是让整机立即行走,而是安全完成:
认识接口
  → 验证 7.4 V 电源
  → 单只舵机只读通信
  → 单只小角度运动
  → 第二只改 ID
  → 两只同时只读(摇晃法)
  → 设置机械中位
  → 安装一个测试关节
  → (装机后)15 只只读巡检
每完成一步,就把结果和证据记入
HD1910 标定记录模板和构建日志。
上一步没有通过,不进入下一步。
1. 型号口径先钉死
| 名称 | 指什么 |
|---|---|
| HD-1910-C001 | 本文的对象,也是当前 15 只装机实物。规格依据随货《HD-1910-C001 串型规格书》A/0(2026-09-07 初次发行)与 HD-1910M-C001 尺寸图(2026-09-02),均已入库:OpenMicroDuck/hardware_spec/servo/ |
| HLS1910 | XGODUCK 对同系列舵机的叫法;其 BAM JSON 内部 actuator 字段甚至还是 sts3215——数值可当先验,身份不能认 |
| HL-1910 | 2026-09-07 采购记录里的写法(解读 51、解读 84记下了这次口径差);复刻工作台《称重与标定模板-HD1910》已把实货口径定为 HD-1910-C001 |
| HL-2915-C001 | 12 V 开发单元,另一条已走通的路线,不是本文对象 |
规格书对这颗舵机的完整叫法是:HD1910M,6 V/12 kg·cm 级 TTL 串口舵机——塑胶壳
(PA66+GF43%)、空心杯电机、金属齿、360° 磁编码、双轴出力、带力控。
2. 与 HL-2915 的关键差异(接线前必读)
| 项目 | HL-2915-C001(开发单元) | HD-1910-C001(装机主线) |
|---|---|---|
| 工作电压 | 9–14 V,典型 12 V | 4–8.4 V,典型 4.8/6/7.4 V |
| 插头 | PH1.25-3P | AMP2.0-3P,线长 15±0.5 cm |
| 线序 | 1=GND,2=Vcc,3=Signal | 1=Signal,2=Vcc,3=GND(相反) |
| 线色 | 可按颜色区分 | 三根全是黑色,只能按功能核对,不能按颜色猜 |
| 出厂默认模式 | 模式 0(角度伺服) | 模式 4(纯位置 PD,面向 Sim2Real) |
| 出厂默认保护 | 过载/过压/过热 | 过流、过压默认关闭;仅过热(>80 °C 断扭矩)默认开启 |
| 重量 | 27.8 ± 2 g | 21 ± 2 g |
| 出力轴螺丝 | M2.5×3.5 | M2.5×6 |
| 出力轴 | 25T,外径 4.95 mm | 25T,外径 4.95 mm(舵盘同规格) |
| 齿轮虚位 | ≤1° | ≤0.5° |
| 电机 | 有芯(Core) | 空心杯(Coreless) |
接口与协议的相同点:ID 0–253(出厂默认 1)、波特率 38400 bps–1 Mbps(出厂默认 1 Mbps)、
半双工异步串口 8N1、0–4095 对应 360°、中位 2048、分辨率 0.088°/步、信号高电平 2–5 V、
最高位置更新率 1 kHz、反馈包含位置/速度/电流/电压/温度。
一个容易踩的坑:HL-2915 教程里的"电压窗寄存器 14/15/28"属于 HL 的磁编码内存表。
HD-1910 的寄存器布局不同(见 §6),同一类参数地址完全不同,寄存器操作以本文 §6
和随货内存表为准。
3. 电源应该买多大
HD-1910-C001 官方参数(±10%):空载速度 73/92/113 RPM、堵转扭矩 9/12/15 kg·cm、
堵转电流 1.2/1.6/2 A(分别对应 4.8/6/7.4 V);空载电流 ≤160/180/210 mA;额定负载
2.2/3/3.7 kg·cm,额定电流 500/690/900 mA。
台架推荐用可限流直流电源设 7.4 V(2S 标称)。2S 满电 8.4 V 恰好等于规格书上限、
零余量,充电后直接上台架前先量一次开路电压;不要用 3S。
| 场景 | 电源建议 | 初始限流 |
|---|---|---|
| 一只,只读/PING | 7.4 V/2 A 可限流电源 | 约 0.5 A |
| 一只,悬空小角度运动 | 7.4 V/2 A 可限流电源 | 约 1.0 A |
| 两只,同时只读 | 7.4 V/2 A 可限流电源 | 约 1.0 A |
| 两只,悬空小角度运动 | 7.4 V/3 A 可限流电源 | 先约 2.0 A |
为什么限流是唯一硬保护:HD-1910 出厂时过流(>0.5 A 持续 2 s)和过压(>10 V 或 <4 V)
保护都是默认关闭的,只有过热保护默认开启。台架阶段不要打开它们,也不要依赖它们——
电源限流 + 小步动作 + 随手断电才是保护。首次台架不做堵转测试,不用手抓输出轴试扭矩,
不要使用面包板承载舵机电流。
4. 认识 URT2 和线序
URT2 的认识与通用操作(USB-C、TTL-Bus、TTL 侧 G/V1 端子、3V3/5V 开关置 5V、
RS485/V2 本项目不用)与 HL-2915 指南 §3 完全一致,不在此重复。
差别只在舵机这一端。HD-1910 使用三根线,插头是 AMP2.0-3P:
1 = Signal(TTL 串口信号)
2 = Vcc(供电正极)
3 = GND(供电负极/信号地)
方向参照(实机确认):面向标签面(贴纸朝你),从左到右就是 1/2/3 脚——信号、电源、地。
从背面或线缆另一侧看,左右正好镜像,按"左=信号"去接就反了;所以转接线始终按功能核对,
不按左右位置,也不按线色(三根全是黑色)。标签自带 ID 手写框,验收通过后把分配的 ID 写上去。
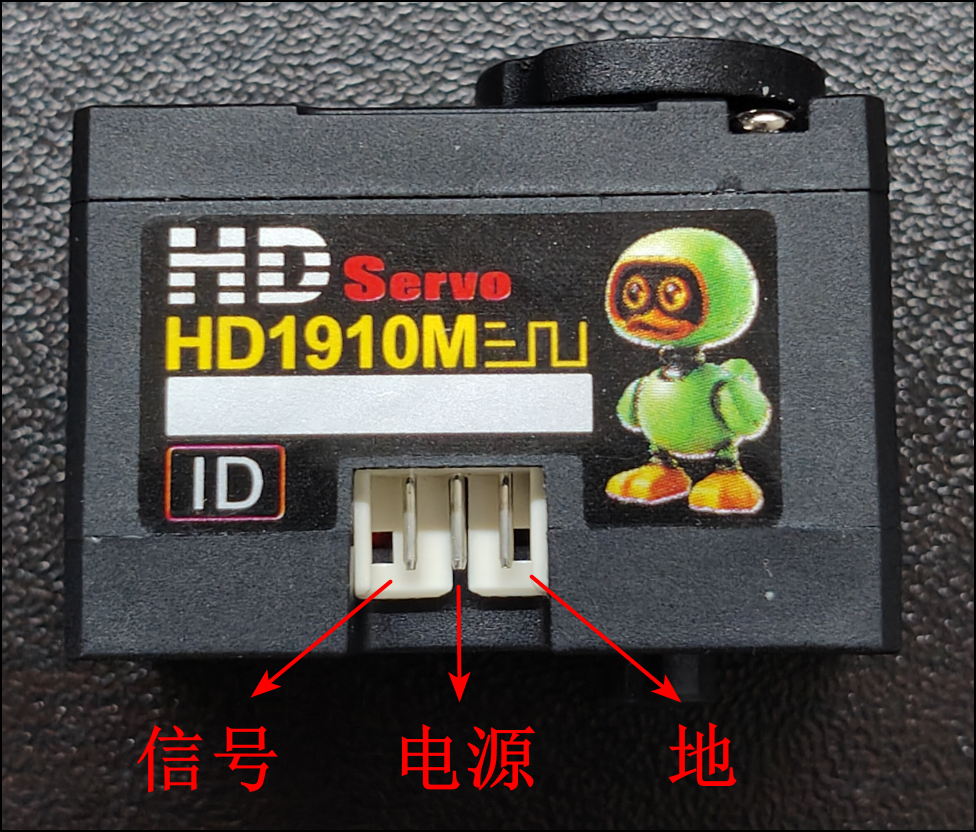
URT2 和舵机的插头尺寸可能不同。不能硬插,也不能按线色猜线序(三根全是黑色);
只按 Signal/Vcc/GND 功能制作或核对转接线。做好的转接线贴标签:HD1910 专用,与 HL 线序相反。
5. 总接线图
                         USB-C 数据线
电脑 ──────────────────────────────► URT2
                                      │
7.4 V 电源正极 ─────────────────────► V1(TTL 侧)
7.4 V 电源负极 ─────────────────────► G (TTL 侧)
                                      │
                               URT2 TTL-Bus
                               ┌────────────┐
                               │ G  V1  S   │
                               └─┬──┬───┬───┘
                                 │  │   │
                                 │  │   └────► 舵机 1 脚 Signal
                                 │  └────────► 舵机 2 脚 Vcc
                                 └───────────► 舵机 3 脚 GND
注意和 HL-2915 的接法逐脚相反:S 接 1 脚(不是 3 脚),G 接 3 脚(不是 1 脚)。
绝对不要:
- 把 7.4 V 以上(尤其 12 V)接到 HD-1910——超过 10 V 触发过压条件,且出厂过压保护默认关闭;
- 把 7.4 V 接到 USB、UART 排针的 5V/3V3;
- 把 HD-1910 接到 RS485 的 A/B/V2;
- 用 Radxa、树莓派或 ESP32 的 5 V 给舵机供电;
- 带电插拔舵机线;
- 同时接入两只仍为出厂 ID=1 的舵机。
Task HD1910-001:验证电源和 URT2 端子
Goal:在不连接舵机时确认 7.4 V 电压和极性。
Files:无。
Action:
- 关闭电源,拔掉 URT2 USB;
- 电源正极接 URT2 TTL 侧
V1,负极接G; - 检查没有裸铜丝碰到相邻端子;
- 电源设为
7.4 V,限流约0.5 A; - 打开电源,万用表黑表笔接
G,红表笔接V1。
Why:先排除最危险的反接和错端子,再让舵机进入电路。
Verification:万用表显示正的约 7.4 V,不能显示 -7.4 V。
Expected result:记录照片,然后关闭电源。
Task HD1910-002:连接第一只裸舵机
Goal:建立只有一只舵机的安全桌面台架。
Files:本文 §4 线序。
Action:
- 把第一只舵机标记为
A; - 拆掉舵盘、连杆、支架和打印件;
- 保持 7.4 V 和 USB 都断开;
- 将 URT2
S/V1/G分别接到舵机1=Signal、2=Vcc、3=GND,逐根口述复核
(方向参照 §4 实拍图:面向标签,左=信号、中=电源、右=地); - 把第二只舵机留在桌外,不连接;
- 把舵机放在非导电表面,输出轴四周不放线缆。
Why:新舵机通常都是 ID=1,两只一起接会同时应答,造成通信冲突;线序按功能核对是因为
HD-1910 与 HL 线序相反且线色不可辨。
Verification:逐根口述并复核 S→1、V1→2、G→3。
Expected result:一只无负载舵机连接到 TTL-Bus。
Task HD1910-003:找出电脑串口号
Goal:只验证 URT2 USB 通信,不给舵机上电。
完整步骤(PowerShell Get-PnpDevice、拔插确认 COMx、CH343P 驱动检查)见
URT2 + HL-2915 指南 Task URT2-003。
macOS 用 URT2/FE-URT-1 走 Python SDK 的路线见
macOS 舵机调试与图纸查看指南。
Verification:出现一个随拔插消失/出现的串口(Windows 如 COM5,macOS/Linux 如
/dev/ttyUSB0),记下来。
Task HD1910-004:第一次上电和 FD 只读
Goal:让官方上位机找到一只舵机,但不让它运动。
Files:飞特软件下载页。
Action:
- 确认舵盘和结构件已经拆除;
- USB 已连接,串口号正常;
- 打开 7.4 V 电源,观察是否立即进入 0.5 A 限流;
- 正常后打开 FD,选择实际串口,波特率选
1000000,点"打开"→"搜索"; - 搜到舵机后点击型号使其高亮;
- 记录型号、ID、运行模式、当前位置、电压、温度、电流,保存参数截图。
Why:官方软件先通,才能证明链路本身成立,再谈仓库自己的驱动。
Verification:只出现一只舵机,预计 ID=1;电压约 7.4 V,温度接近环境温度,参数能刷新。
运行模式显示 4(纯位置 PD)是这颗舵机的出厂默认,不是故障——不要"顺手"改回模式 0,
模式与 EEPROM 写入留给标定阶段。
Expected result:A 舵机完成 FD 只读通信。
第一次不要执行恢复出厂、固件升级、一键中位、批量写参数、自动运动或把位置滑杆拖到两端;
也不要尝试模式 1–3(恒速/恒流/PWM 开环)——台架只验证出厂默认的位置模式。
Task HD1910-005:用仓库探针复核
Goal:证明本仓库的软件可以读取这只舵机。
Files:hd1910_readonly.py(依赖 pyserial)。
Action:
- 完全关闭 FD,让它释放串口;
- 运行只读巡检(
--ids 1是台架单只的写法;脚本默认扫描整机的 15 个 ID):
python3 microduck-replica/rl-series/scripts/hd1910_readonly.py \
  --port /dev/ttyUSB0 --ids 1
- Windows 下把
--port换成COM5这类实际串口号; - 保存完整输出到 artifacts 并归档。
Why:FD 成功只证明官方软件能通信;探针成功才证明仓库的协议实现(飞特 SCS v1 帧、
HD-1910 寄存器表、半双工链路)也成立。
Verification:ID 1 行 PING ✓,位置(raw/°)、电压(V)、温度(°C)、电流(raw)都有
合理读数;电压应约 7.4(寄存器 62,0.1 V/LSB)。
Expected result:A 舵机保持 ID=1,贴上 A / ID=1 标签。
Task HD1910-006:第一次小角度运动
Goal:在没有机械负载时验证低速、小角度动作。
Files:FD。
Action:
- 输出轴仍然不安装舵盘;
- 电源保持 7.4 V,将限流提高到约
1.0 A; - 在 FD 中读取当前位置;
- 设置低速度,从当前位置增加约 50 个计数,再减少约 50 个计数;
- 50 个计数约等于 4.4°(0.088°/步);
- 测试结束后关闭扭矩、关闭电源。
Why:第一次直接命令到 0、2048 或 4095,可能造成突然的大角度运动。HD-1910 默认的
纯位置 PD 模式响应特性与 HL-2915 的模式 0 不同,先用低速小步建立手感。
Verification:动作平稳,没有撞击、持续抖动、异响、掉线或快速升温;停止后电流明显回落
(空闲电流约 20 mA 量级)。
Expected result:A 舵机完成无负载小角度测试。
出现焦味、冒烟、线缆发热、电流持续顶到限流值或 USB 反复掉线时,立即关闭电源。
Task HD1910-007:把第二只改成 ID=2
Goal:让两只舵机具有唯一 ID。
Files:FD。
Action:
- 关闭电源,拔掉 A,只接第二只 B;
- 上电后在 FD 中确认 B 响应 ID=1;
- 用 FD 的写参数功能把 B 的 ID 改为
2; - 关闭电源,等待几秒后重新上电;
- 用探针按新 ID 验证:
python3 microduck-replica/rl-series/scripts/hd1910_readonly.py \
  --port /dev/ttyUSB0 --ids 2
Why:总线上相同 ID 的设备会同时应答。
Verification:探针输出 ID 2 行 PING ✓。
Expected result:贴标签 B / ID=2。ID 1/2 只是台架编号,装入整机前还要按 §7 的
官方关节表重新分配。
Task HD1910-008:两只同时只读(摇晃法)
Goal:验证两只舵机能共享一条 TTL 总线,并且位置反馈跟手。
Files:hd1910_readonly.py。
Action:
- 关闭电源,同时接入 A 和 B,电源限流先约
1.0 A; - 先执行一次单次巡检:
--ids 1,2; - 再进入 60 秒循环观察(摇晃法):
python3 microduck-replica/rl-series/scripts/hd1910_readonly.py \
  --port /dev/ttyUSB0 --ids 1,2 --watch 60
- 观察期间用手缓慢扳动每只舵机的输出轴几度,看位置列是否跟手变化。
Why:先验证供电、ID 和总线稳定,再考虑安装结构。摇晃法用"扳关节看位置"验证
反馈链路,不需要给扭矩。
Verification:两只都 PING ✓,扳动时位置连续变化、松手后稳定,无自行运动,温度不持续上升。
Expected result:两只台架通信通过,证据截图入档。
Task HD1910-009:设置机械中位并安装一个测试关节
Goal:把编码器中位和结构零位对齐。
Files:打印件、对应 CAD/装配图、HD1910 标定记录模板。
Action:
- 再次只接一只已经通过测试的舵机;
- 保持舵盘和结构件拆除,在 FD 中设低速度,缓慢移动到位置
2048; - 关闭扭矩和电源,不要用手强拧输出轴;
- 把舵盘安装在最接近结构零位的齿位;
- 先松装舵机和支架,检查壳体方向、输出轴线和出线方向(HD-1910 是双轴出力,先确认
这一侧是不是结构需要的那一侧); - 给线缆留活动余量,确认全行程不会夹线;
- 用 M2.5×6 螺丝对角逐步拧紧,不把塑料外壳(PA66+GF43%)拧变形;
- 重新上电,从结构零位附近
±5°、±10°逐级测试; - 把实际零位(
zero_raw)、方向(direction)和安全限位(min_raw/max_raw)写入
HD1910 标定记录模板对应行。
Why:先装结构再找中位,容易撞限位、夹手或让舵机堵转。
Verification:结构无干涉、不夹线、无明显变形;小角度动作方向正确且电流、温度正常。
Expected result:完成一个关节台架,标定模板对应行填写完毕。只有两只舵机时不能组装和
运行完整 15 关节机器人。
Task HD1910-010:装机后的 15 只只读巡检(整机阶段)
Goal:15 只 HD-1910 装入鸭体后,在给扭矩之前完成一次全总线只读验收。
Files:hd1910_readonly.py、
hd1910_reboot.py、
hd1910_rawdebug.py、
hd1910_signaltest.py。
Action:
- 机器人放在吊架或支架上,输出轴不承担载荷;
- 停掉占用整机串口的守护进程,巡检完再恢复:
sudo systemctl stop robotd
python3 microduck-replica/rl-series/scripts/hd1910_readonly.py            # 默认 /dev/ttyS2、15 个官方 ID
sudo systemctl start robotd
- 逐只核对 §7 的官方 ID:哪一只不在预期位置,停下来查机械装配,不要急着改 ID;
- 做一次摇晃法全表巡检(
--watch 60),扳动每个关节看位置是否跟手; - 某只零响应时,先跑 REBOOT 清锁再下结论(HL-2915 台架上验证过的教训:零响应≠坏):
sudo systemctl stop robotd
python3 microduck-replica/rl-series/scripts/hd1910_reboot.py /dev/ttyS2 13,22   # 换成实际 ID
sudo systemctl start robotd
Why:装机后最贵的错误是"按坏件处理了一只好舵机"或"给没验收的总线上了扭矩"。
Verification:15/15 应答;每只 ID 与安装位置一致;摇晃法位置跟手;电压、温度正常。
Expected result:整机只读验收通过,可以进入
HD1910 标定记录模板的逐关目标定与
kissqy 适配的标定门控(工作区文件)。
6. 帧格式与寄存器速查
协议是飞特 SCS v1 半双工帧(与经典 SCS 族同帧格式,寄存器表不通用):
FF FF id len inst params ~sum     len = 参数数 + 2,~sum = 取反和
PING  inst=0x01(无参数)
READ  inst=0x02,参数 = [起始地址, 长度]
REBOOT inst=0x08(清锁,不写任何寄存器)
台架/整机均为 1 Mbps、8N1
下表来自 kissqy HD1910 适配
(Microduck-kissqy/microduck-hd1910/firmware/duck-control/src/hd1910.rs)和
microduck-replica/rl-series/scripts/hd1910_readonly.py,与 HL-2915 磁编码内存表不可互套;
最终以随货内存表为准。
| 地址 | 内容 | 说明 |
|---|---|---|
| 21–23 | EEPROM P/D/I | 上电默认增益(快照用,不随便写) |
| 33 | 运行模式 | 出厂默认 4(纯位置 PD) |
| 41 | 加速度 | 适配代码从不写入,保持出厂值 |
| 42–47 | 目标块(6 字节) | 42–43 目标位置、44–45 目标电流、46–47 目标速度;HD1910 目标速度恒写 0 |
| 48–49 | 扭矩限制 | 16 位小端 |
| 50–51 | 临时 P/D 增益 | 写前先存回滚数据、写后回读校验、卸力才允许写(适配代码的纪律) |
| 56–57 | 当前位置 | 符号-幅值编码:bit15 为符号,0–4095 单圈 |
| 58–59 | 当前速度 | 符号-幅值;50 编码步/秒每计数 |
| 62 | 输入电压 | 0.1 V/LSB,读数除以 10 |
| 63 | 温度 | °C |
| 69–70 | 电流 | 符号-幅值,原始计数;换算 mA 需要按实物标定 |
7. 官方关节 ID 对照表
下表是项目的官方 ID 映射(来源同 §8 的标定门控配置)。它是装配对照:写 ID 前
必须单只 PING 确认手里这只当前的实际 ID,不能假设。
| ID | 关节 | 区域 |
|---|---|---|
| 10 / 11 / 12 / 13 / 14 | 右髋偏航 / 右髋侧摆 / 右髋俯仰 / 右膝 / 右踝 | 右腿 |
| 20 / 21 / 22 / 23 / 24 | 左髋偏航 / 左髋侧摆 / 左髋俯仰 / 左膝 / 左踝 | 左腿 |
| 30 / 31 / 32 / 33 / 34 | 颈俯仰 / 头俯仰 / 头偏航 / 头侧摆 / 嘴 | 头颈 |
装配配对提醒(来自 Microduck Studio 舵机编号 3D 对照):大腿同板配对是右侧 12/13、
左侧 22/23;11/21 靠躯干负责侧摆,12/22 在大腿负责俯仰,不要互换。
8. 标定门控与下一步
台架通过只是入场券。进入运动前的门控(与 kissqy 适配的
hd1910-calibration.template.toml(工作区文件)
一致):
motion_enabled = false,直到 15 个关节全部calibrated且带实测min_rad/max_rad;imu_mount_verified = false:IMU 安装姿态与方向需单独核验,传感器到躯干的旋转
官方约定为绕 Y +90°;- 电流寄存器换算(
current_ma_per_count)必须用实物标定后才能上报 mA; - 无启动扭矩、无自动运动:给扭矩的每一步都要有刚填过的标定记录作为依据。
三层标定(模型保真 → BAM 标定 → XL330 对齐)的红线和模板见
称重与标定模板-HD1910;
kissqy 路线装机阶段(HAT 接线、上电 ID 核对、中控关节标定)的操作清单见
1910-HAT接线与标定清单;
用社区 hls_servo_debugger 网页调试器逐颗标定的部署与工作流见
microduck-community-kit 使用教程;
IMU 安装方向核验(imu_mount_verified 五阶段)见
IMU 集成教程;
仿真侧的参数迁移与 PPO 训练见
HD1910 仿真迁移与 PPO 训练教程;
PD 阶跃采集与辨识数据的要求见
换舵机重训全流程 §2.3。
9. 常见故障速查
| 现象 | 先断电后检查 |
|---|---|
| 探针输出"零字节" | 无电、断线、线序反(三根全黑,按功能核对 S→1/V1→2/G→3)、串口号不对 |
| 探针输出乱码 | 波特率不是 1 Mbps、共地缺失、两只同 ID 冲突;用 hd1910_rawdebug.py 区分 |
| FD 搜不到但探针能读到 | FD 与 Python 探针互斥占用串口,完全关闭一个再开另一个 |
| 昨天还好,今天零响应 | 先 hd1910_reboot.py 清锁再判定;不要直接判坏 |
| 一动就顶限流 | 结构干涉、输出轴受阻;立即断电,排查机械 |
| 电压读数×10 不对 | 寄存器 62 是 0.1 V/LSB,除以 10 |
| 位置符号与预期相反 | 56–57 是符号-幅值编码(bit15 符号位);装机后方向由标定模板 direction 处理 |
| 模式显示 4 | 出厂默认纯位置 PD 模式,不是故障;不要在台架改模式 |
| 全新舵机 1 Mbps 搜不到 | 规格书默认 1 Mbps;怀疑出厂参数不同时降波特率对照(从 57600 起试),通了先读快照再改参数 |
10. 进入下一阶段的通过条件
必须全部满足:
- [ ] 万用表确认 V1 对 G 为正的约 7.4 V;
- [ ] A 单只响应 ID=1(PING + 位置/电压/温度/电流遥测);
- [ ] B 单只响应 ID=2;
- [ ] 两只同时只读通过,60 秒摇晃法位置跟手;
- [ ] 无负载小角度运动平稳,停止后电流回落;
- [ ] 机械中位、方向和安全限位已写入 HD1910 标定记录模板;
- [ ] 转接线贴了"HD1910 专用,与 HL 线序相反"标签;
- [ ] 照片、探针输出已归档进构建日志。
完成这些以后,下一步才是按官方 ID 表装机、逐关标定,然后走
HD1910 仿真迁移与 PPO 训练教程的真机验证部分。
不要在只读验收之前给整机上扭矩,也不要直接把 HL-2915 或 XL330 的策略加载到
HD-1910 上。
本指南的原则和整个项目一致:每一步都有验收,验收不过不前进,所有数据留档。
真正值钱的不是这颗舵机比 HL-2915 便宜,是 15 只装上去之前每一只都被单独验过。