非官方 · 从公开证据出发 · MICRODUCK 复刻记录
自己动手,
复刻一只会走路的鸭子。
从 Pollen Robotics 公开的 47 个 STL 零件与仿真模型出发,逆向出装配、电控与软件,再用 30 天冲刺把它真正造出来。只用于个人学习与研究,过程全部公开。
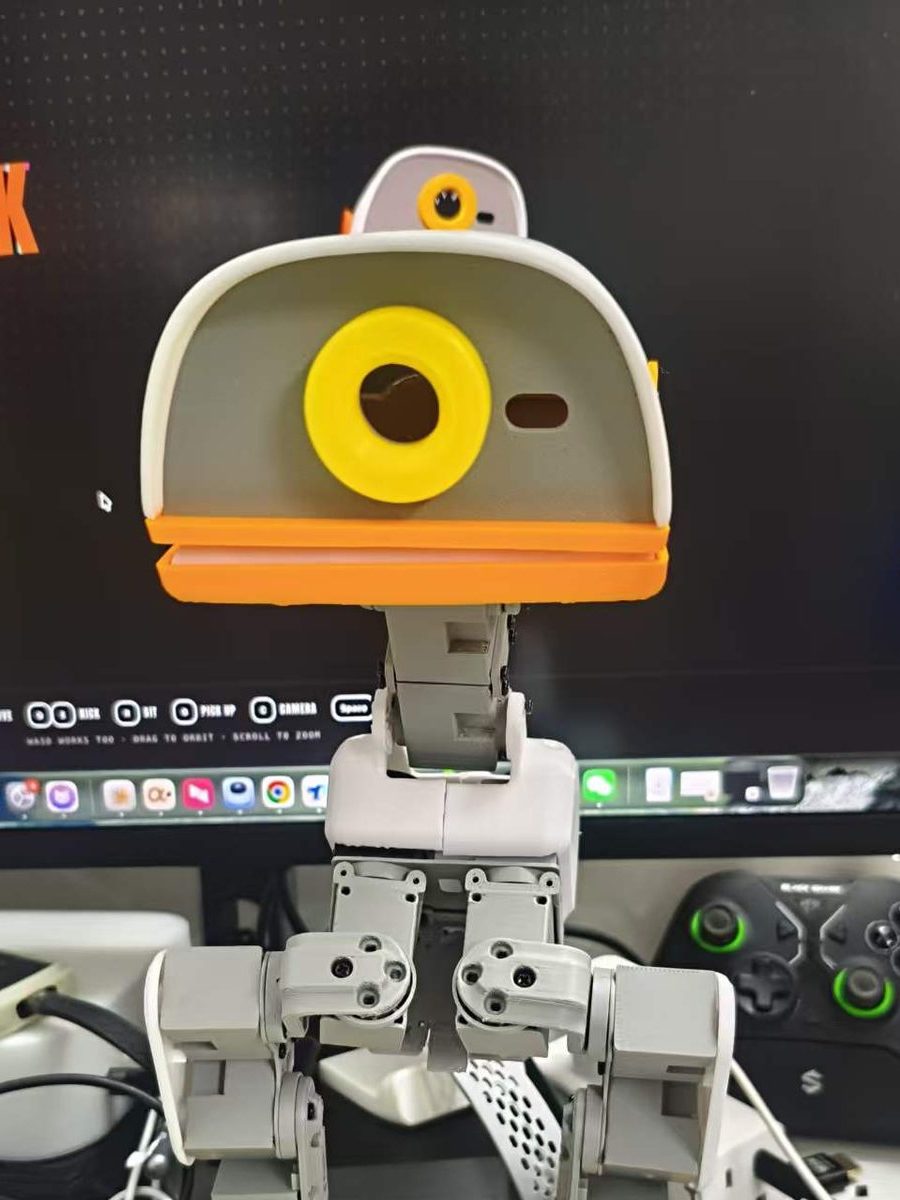
只认公开证据
一切反推只基于官方公开的 STL、源码与视频,不猜、不脑补;每 0.1 mm 都能说清来源。
全程公开可复现
装配图、BOM、实验记录、构建日志全部开源在 GitHub,踩过的坑任何人都能绕开。
国产替代 · 提前落地
执行器已切国产飞特 HL 系列并重训策略,把「国产舵机 + 主控 + 制造」的 OpenMicroDuck 路线真正走一遍,不混装、不冒充官方配置。
当前位置
执行器主线 HD-1910 ×15(官方骨架 + Radxa Zero 3W)已完成接线、ID 核对与 15 关节 + IMU 标定;2026-10-17 整机基础运动打通:前进、后退、左右横移(kissqy Public Image R1 · control.40 随包模型 + 手柄,自训 expE 策略继续重训中)。经验收拢成十二份学习手册与 203 篇深读。
综合进度 · 约 80%(站长自估)
逆向反推
47 个 STL → 装配图 7 张、CAD 装配体、14 关节参数、M2 紧固件系统、轴承规格,14 批推进全部收口。
✓ 已完成 · 09-02电控设计
robotd(kissqy HD1910 适配)已部署上板:I²C LSM6DSV16X 实时 46Hz、舵机容错启动、中控适配;总线随整机联通实测,imu_to_dxl 飞特协议固件就绪。
✓ 已完成 · 总线实测打印与定标
首版外壳到货后结构不对;已重购修正版 v2(¥120)+ CNC 加强件(¥45);骨架装配完成。
✓ 首版组装 · 09-13RL 训练
expC 跑满 2198 迭代后交棒:expD 512 环境续训站稳(ep_len 744)但步态未成;expE 让步态奖励「可见」,50k 迭代重训中。
expE · 50k 进行中采购到货
09-13 起大批到货:HL-2915 ×2、HAT 板、轴承 ×14、URT2、读卡器、外壳 v2、CNC 加强件、imu_to_dxl 板、工具套件——核心硬件全部到位。HD-1910 ×15 到货并定为装机主线。
核心件齐 ✓ · 主线已切联调装配
15 颗 HD-1910 接线、ID 核对完成;15 关节 + IMU 标定收口——途中脚踝打印件因标定误驱损坏、重打更换(hls_servo_debugger 台架 CAL 定零 → 中控 capture 复核的闭环已写进手册)。
✓ 已完成 · 10-17整机行走
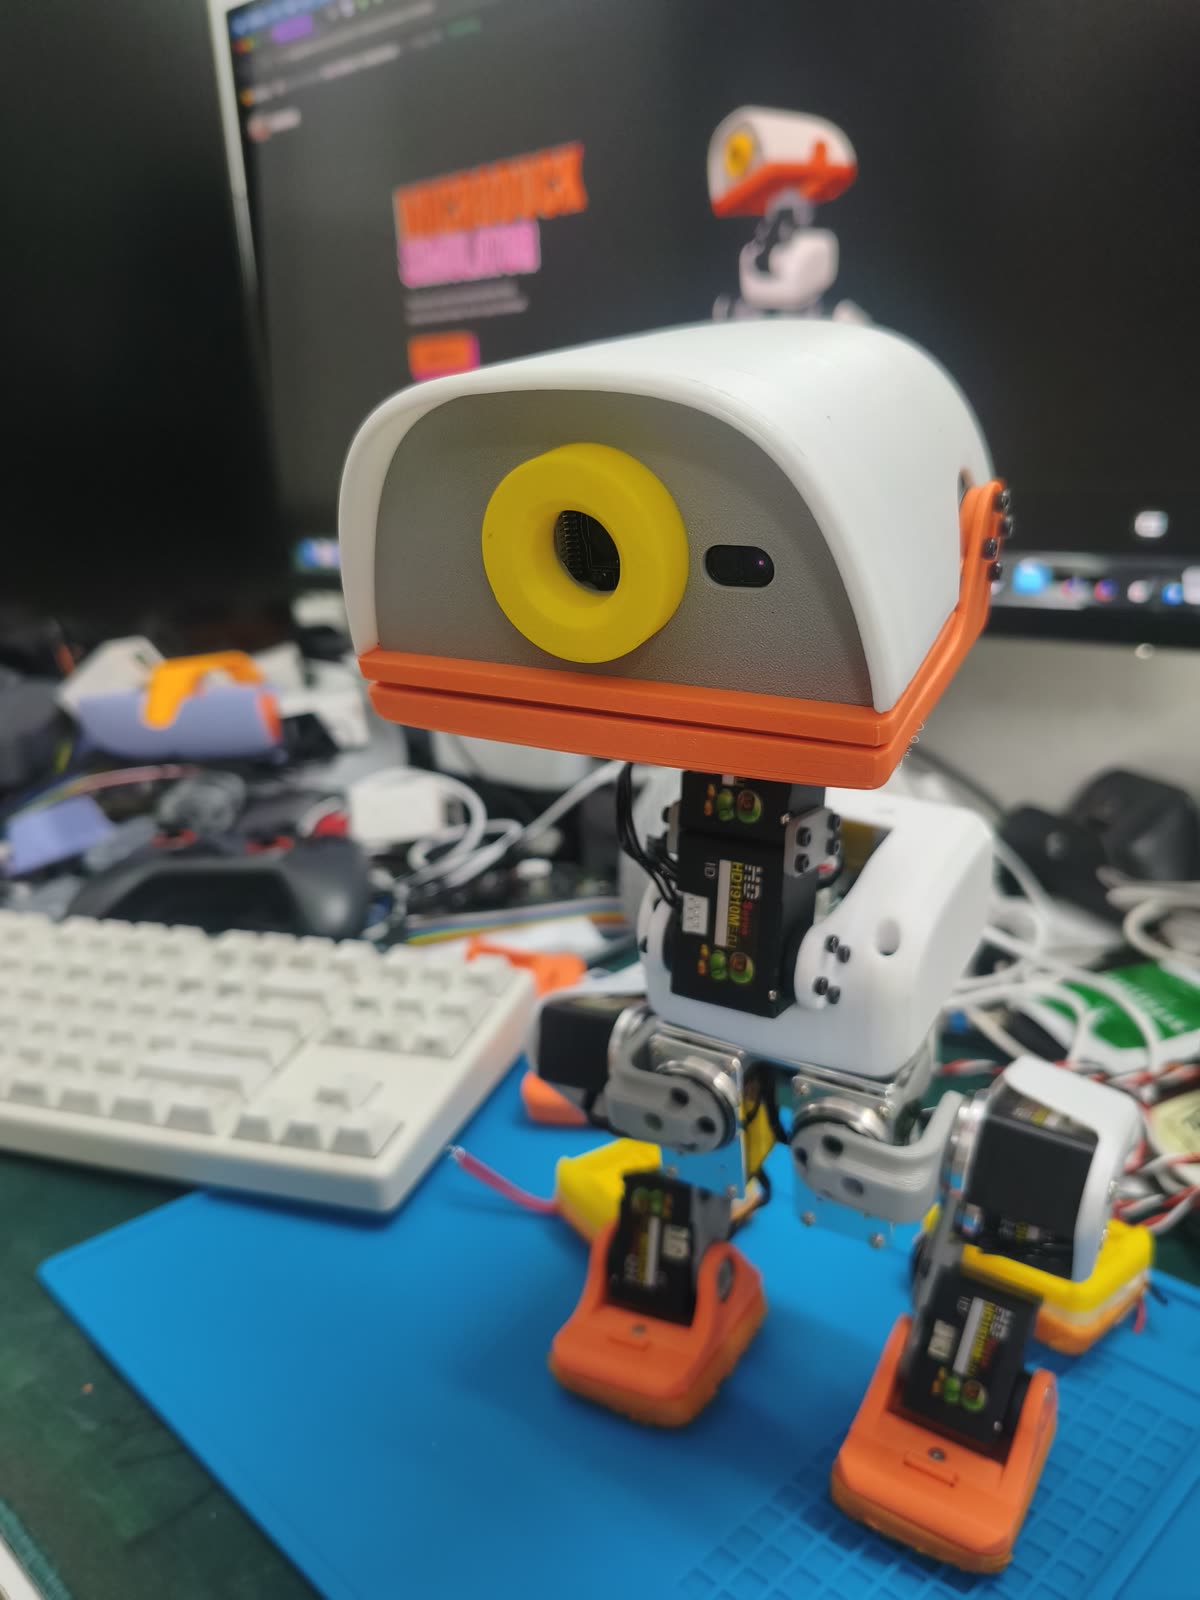
2026-10-17 基础步态跑通:前进、后退、左右横移(kissqy 随包模型 + 手柄,软垫上首走)。下一步:更多动作、滑轮模式、自训 expE 模型上车对比与复盘。
基础步态 ✓ · 10-17✓ 已达成
10-17 走出第一步
30 天冲刺 · 脚印进度
2026-09-05 → 10-04 · 已收官RL 实验台 · 让它先在仿真里学会
真机还没 assembled,鸭子已经在 MuJoCo 里开练:观测 61 维,奖励塑形 + 域随机化,为 sim2real 铺路。所有实验先注册假设、再跑、再看数据。
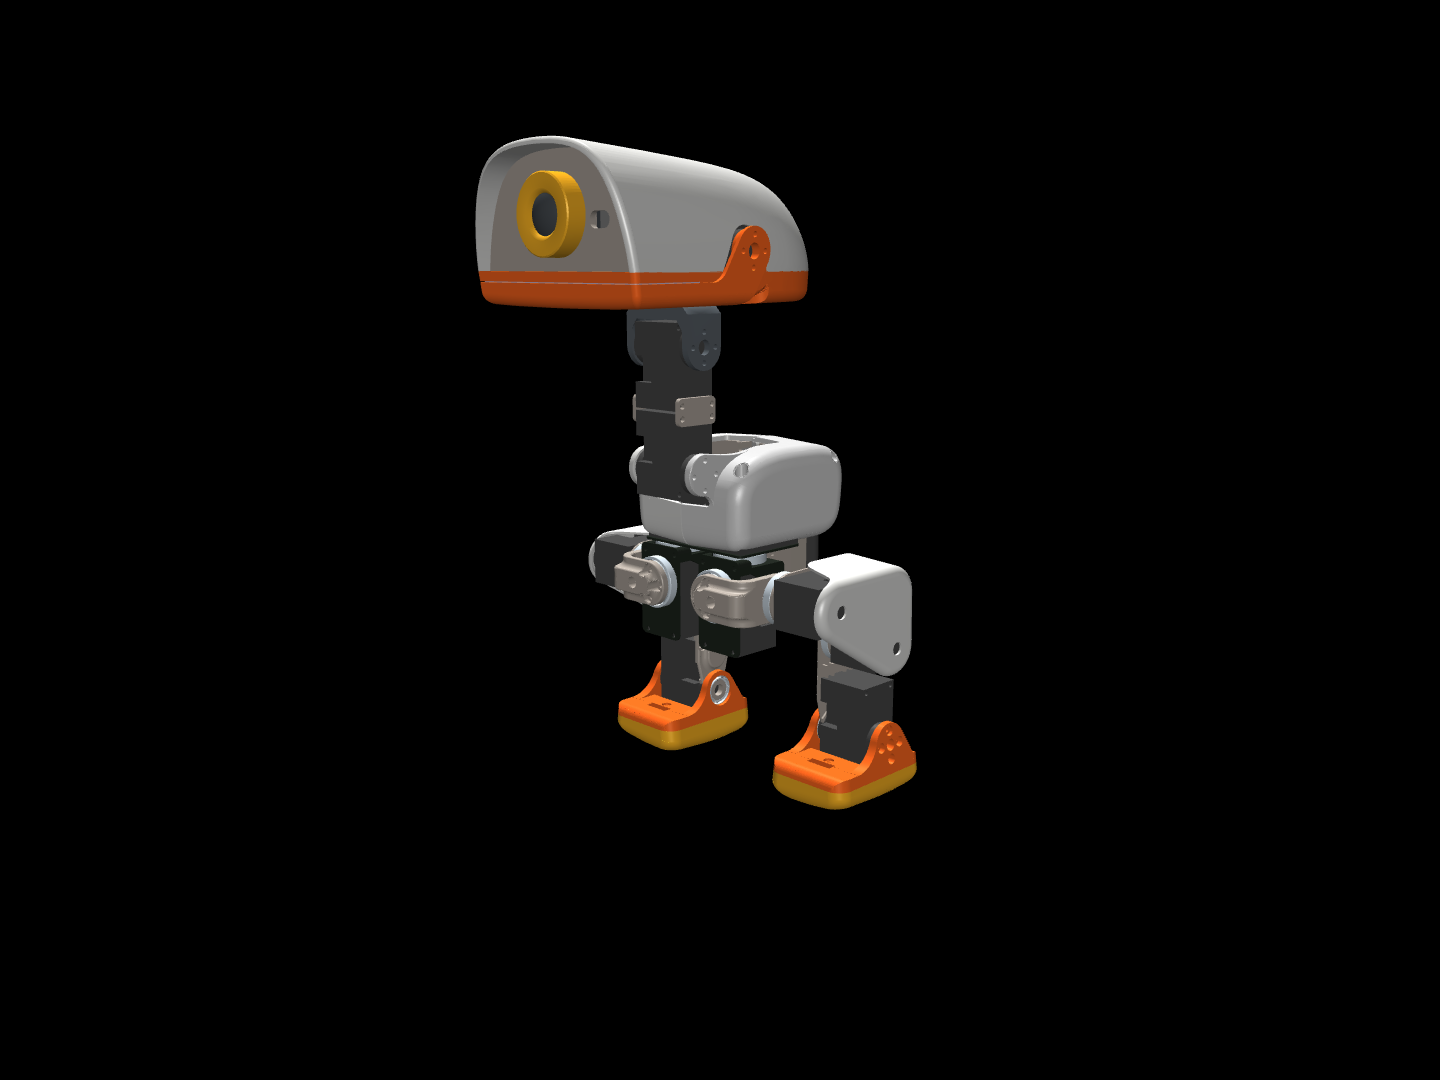
TARGET · 目标形态(官方 MJCF 渲染)
- ✓ DONE
Day1 冒烟 · 5 次迭代跑通全链路
- ✓ DONE
exp001 A/B · IMU 随机化对照,真数据出结论
- ✓ DONE
exp001b 扰动 · 推挤恢复测试 + 3D 回放
- ✓ DONE
expC 长训 · 跑满 2198/2199 迭代后交棒
- ⚠ STALL
expD 512 env 续训 · ep_len 315→744 站稳,步态未成,换打法
- ● RUN
expE gait-ramp · 让步态奖励可见,50k 迭代重训
// 全部实验记录开源:rl-series/experiments ↗
物料与方案清单
BOM 于 2026-10-17 全面更新。这里标的是实时到货与执行状态——每项变化随构建日志同步。累计实付 ≈¥3,396,待购清零,总花费 ≈¥3,396。完整购买清单(已购打钩 + 待购带链接) ↗。
执行器(国产替代)
主控与电路
结构件
感知
供电
软件与策略
这只鸭子要花多少钱
自 2026-09-06 起逐笔实付记账,累计已投入 ≈¥3,396(含工具与操控装备 ≈¥264 与首版报废 ¥99;10-03 ToF 退货 −¥71.8,10-17 组装收尾 + 行走装备批次 +¥412.2,清单全部购齐)。不含已有 3D 打印机。详细清单见下方逐项。
原 ×15 订单取消重购 ×17(¥100/只)· 替代 XL330(报价 ≈¥2,580)· 多 2 只备件
RK3566 · 较 BOM 估价 ¥237 略高
v1 ¥99(结构不对报废)+ v2 ¥120 · TPU 软件补打(下巴/嘴/脚底)已自打完成,不另计
官方开源设计打样 · 已到货 · 待点亮自测
电池 ¥65(2 块轮换,续航≈1h/块) + 充电器 ¥67 · 到手
盒装内六角 M2–M3 组合 · 到手
800 万 · CSI 接口
母母 10cm/公母 10cm/公公 20cm 各 20 根
嘉立创打样 + 元件 · 到手待焊
轴承 41 + CNC 45 · 已到货
一次性投资 · 后续所有调试复用
模组尺寸大于头部安装位,装不进 → 整单退回 · 已定替换:VL53L5CX V2 紧凑载板 ¥49.5(10-17 购入)
ToF V2 49.5 + 手柄 63.84 + 电动螺丝刀 115 + 舵机线 23.14 + 音箱 16.8 + 热熔压头 13 + 螺母套件二套 14.7 + 连接器/线材/开关/风扇/杂项 · 含弯路:IMU 调试配件 46.56(最终用 imu_to_dxl 板)
URT2 ¥48 · 读卡器 ¥17 · 调试已复用
电池物理固定进躯干 + 引出 7.4V 直出电源线
热熔螺母套件 M2–M8 ¥12.86 + M2×2.5×3.5 滚花铜螺母×50 ¥1.8 + 乐泰 243 10ml ¥18.02
清单最后一项已购入——待购清零;UBEC/CSI 不需要(HAT 内置/相机自带);TPU 软件补打(下巴/嘴/脚底)已自打完成 ✓
轴承 ×14 ✓ · M2 螺丝 ✓(¥12.4) · 热熔螺母 ✓(¥14.7) · 耗材 ¥140–230
下一步 · 与已知风险
学习手册 · 把踩过的坑写成路标
十二份学习手册、一门从零开始的 30 课公开课、203 篇源码与硬件深度解读、一篇实体 AI 创业调研,全部免费在线读。另附社区三维图纸库与平价复刻路线。
什么鸭公开课
从零看懂一只机器鸭
写给什么都不懂的新手:六个阶段 30 课,从认识鸭子到仿真、硬件、训练、部署,最后把能力迁移到你自己的领域。
进入课程 → DEEP-DIVE · 深度解读203 篇深读 Microduck
代码 · 结构 · 电路 · 舵机
逐文件、逐函数拆解真实工程:Rust 控制栈、训练配置、结构、电路、舵机执行器,HL-2915 换装全流程,通用换舵机与电压改造方法论,外加小白电气/机械/Rust 基础课。
开始深读 → MANUAL 01 · 新手篇09-11新手学习文档
硬件零基础把鸭子做出来
项目地图、必须先懂的十个概念、电路图读图五步法、结构设计入门,以及按手头器材定制的 30 天计划。
在线阅读 → MANUAL 02 · 进阶篇09-11训练模型、搭建仿真
与 Rust 部署全链路
一个下午搭起 MuJoCo 仿真;自己训策略、用官方脚本导 ONNX;Rust 运行时一条命令部署上 Radxa Zero 3W。
在线阅读 → MANUAL 03 · 训练篇09-10训练参数调整
与新动作开发指南
61 维输入、14 维输出是不能随便动的契约;按目标查文件改参数;单变量 A/B;从走路一步一步做出跑步。
在线阅读 → MANUAL 05 · HD-1910 迁移篇09-19从 XL330 到 HD-1910
仿真迁移与 PPO 训练
把机械与执行器参数、BAM、PPO、横移与转向评测、ONNX 导出和真机验证串成一条可复现实验路线。
在线阅读 → MANUAL 06 · HD-1910 台架篇10-11URT2 + HD-1910
接线、组装与测试指南
装机主线的 7.4V 台架:与 HL 相反的线序、三根全黑线怎么核对、只读探针与摇晃法、官方关节 ID 表、寄存器速查与标定门控。
在线阅读 → MANUAL 07 · HL-2915 台架篇09-14URT2 + HL-2915
接线、组装与测试指南
12V 开发单元的台架全流程:限流电源、单只只读、小角度运动、改 ID、双机共线、机械中位——每一步都带验收门槛。
在线阅读 → MANUAL 08 · IMU 集成篇10-11IMU 集成
I²C 直读与 imu_to_dxl 总线桥
姿态数据从哪来:BMI088 与 LSM6DSV16X 的分工、12 字节载荷契约、桥板设计与双固件分支、I²C 直读配置与方向核验五阶段。
在线阅读 → MANUAL 09 · 社区套件篇10-11community-kit 与 hls_servo_debugger
网页舵机标定
核心板部署实测、浏览器逐颗摆位标定(cal/offset/mid)、EPROM 零位与 robotd 标定模板的分工与红线。
在线阅读 → MANUAL 10 · BAM 官方篇10-11飞特官方 BAM
HD-1910 已辨识执行器模型
官方 Gitee 发布 HD-1910 m1–m6(7.4V):与陆吾参照逐参数对比(R 差 40%、延迟差 6 倍)、参照链插入位置、MuJoCo/mjlab 两条接线。
在线阅读 → MANUAL 11 · ToF 集成篇10-13ToF 集成
I²C 识别与 tofd 验收
深度数据从哪来:总线 3 全家福判读(0x18/0x19/0x29/0x68)、0x52 与 0x29 的关系、VL53L5CX/L8CX 数据手册关键参数、tofd 出帧验收与故障速查。
在线阅读 → MANUAL 12 · kissqy 栈篇10-17kissqy 栈全解
从镜像到行走的完整链路
把会走路的鸭拆开看:四个版本号、服务矩阵、四步启动、关节角数学与标定逐字段、robotd IPC 方法表、策略槽与模型包、手柄意图链,附踩坑实录与复现清单。
在线阅读 → MANUAL 04 · 调试篇09-11macOS 舵机调试、ID 设置
与图纸查看手册
SG90 过树莓派的四课实验(¥0)、总线舵机供电共地、Wizard 改 ID 精确操作;CAD 与电路图在 Mac 上用什么看。
在线阅读 → RESEARCH · 深度调研09-04低成本实体 AI 机器人
创业方向调研
自制桌面机器人选哪个方向更容易拿到真实反馈?四条路线对比、竞品地图、「一个核心多个身体」方案与 8 周验证计划。
阅读报告 →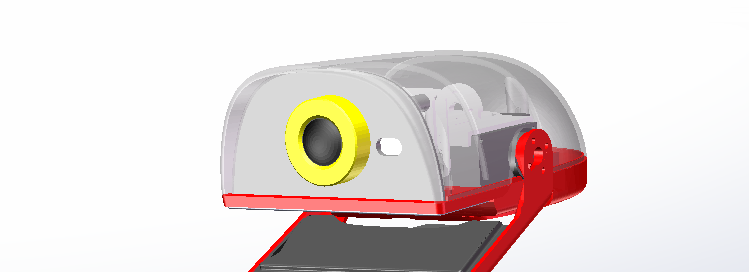 COMMUNITY · 三维图纸09-09
SolidWorks 图纸库
56 零件 + 21 页装配说明书
可编辑源文件与 23 张组件图,Releases 免费下载。图纸由「机械行者Robo」建模整理,装配问题去他评论区最快。
前往下载 ↗ REFERENCE · 平价路线09-08树莓派复刻路线
Pi Zero 2 W + OpenRB-150
不开 RL 也能先让它动起来:Python 版运行时 + 现成镜像,预算不够时的另一条路,逐模块有中文教程。
查看仓库 ↗